
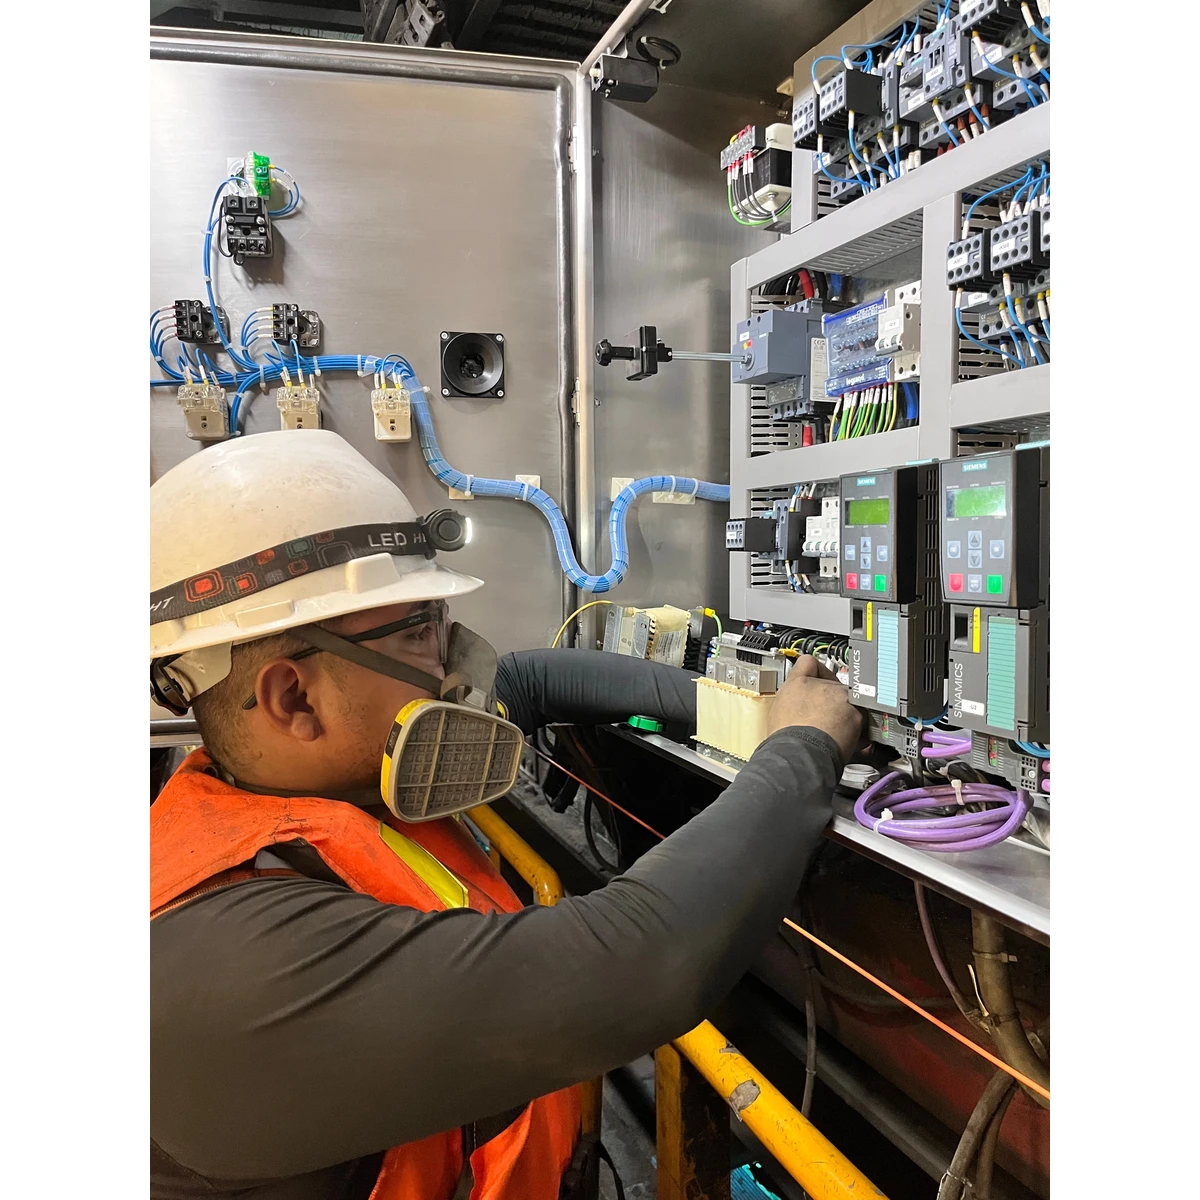
Quando uno strumento di misura entra a far parte di una macchina o di un impianto, il dato non arriva più a un operatore che legge un display: deve raggiungere un controllore, nei tempi e nel formato che quel controllore si aspetta. La scelta dell’architettura di comunicazione non è un dettaglio di cablaggio, ma una decisione di progetto che condiziona quanti sensori si possono collegare, quanto velocemente il sistema reagisce e quanta diagnostica arriva davvero fino al software di supervisione.
Non esiste un’unica soluzione perché le macchine hanno esigenze molto diverse fra loro. Un impianto con pochi punti di misura e un tempo di reazione poco critico si accontenta di un collegamento semplice; una cella robotizzata con decine di sensori sincronizzati non può funzionare senza un bus deterministico. In mezzo esistono soluzioni intermedie, ciascuna con un compromesso preciso fra costo del cablaggio, numero di nodi gestibili e ricchezza di informazione diagnostica.
Questo confronto mette a paragone quattro modi di portare il dato di misura dentro un sistema di controllo: il cablaggio tradizionale punto-punto, il bus di campo seriale, l’Ethernet industriale e l’interfaccia digitale al livello del sensore. Nessuno dei quattro è superiore in assoluto: la scelta dipende dal tempo di ciclo richiesto, dal numero di nodi e dal tipo di dato che deve viaggiare, ciclico o occasionale.

Vuoi un aiuto nella scelta del prodotto ?
Bus di campo e integrazione con il PLC: un confronto tra metodi
Il criterio che separa davvero le quattro architetture è il tempo di ciclo, cioè l’intervallo entro cui il controllore deve avere un dato aggiornato per prendere una decisione corretta. Un collegamento cablato punto-punto porta un solo segnale alla volta, ma lo porta con un ritardo trascurabile e prevedibile: per questo resta la scelta più robusta quando serve un solo valore critico e nessuna diagnostica aggiuntiva. Quando i punti di misura crescono, il cablaggio diretto moltiplica il numero di cavi e di ingressi sul controllore, e il costo dell’installazione cresce più in fretta del beneficio.
Il bus di campo nasce proprio per superare questo limite: più sensori condividono lo stesso doppino, e il controllore interroga ciascuno secondo una sequenza prevedibile. La domanda da porsi non è quale tecnologia sia più moderna, ma quale garantisce il determinismo richiesto dall’applicazione con il numero di nodi effettivamente necessario, distinguendo fin da subito il dato di processo che deve arrivare a ogni ciclo dal dato di configurazione che si scambia una volta sola.
Cablaggio tradizionale e bus seriali: principio e limiti
Nel cablaggio tradizionale ogni sensore parla direttamente con un ingresso dedicato del controllore, tipicamente con un segnale analogico in corrente o con un contatto digitale che commuta. È il metodo più semplice da progettare e da diagnosticare con uno strumento da banco, ma porta con sé un limite strutturale: il controllore non sa se il sensore è guasto, sa solo che il segnale non commuta o resta fisso su un valore. La distinzione fra un fermo macchina reale e un cavo interrotto richiede un controllo separato.
Il bus di campo seriale mette più dispositivi sullo stesso mezzo trasmissivo, con un protocollo che assegna a ciascuno una finestra temporale. Il vantaggio non è solo il cablaggio ridotto: ogni nodo può restituire, insieme al valore misurato, un codice di stato che segnala un guasto interno, un fuori scala o una condizione di manutenzione imminente. Il limite riguarda il numero massimo di nodi e la lunghezza della linea, entrambi vincolati dalla velocità di trasmissione scelta: più nodi si aggiungono, più il tempo di ciclo complessivo si allunga.
Ethernet industriale e interfaccia digitale di sensore: le alternative
L’Ethernet industriale porta la logica del bus di campo su un mezzo trasmissivo più veloce e su una topologia più flessibile, spesso ad anello per garantire continuità anche in caso di interruzione di un tratto. Il tempo di ciclo scende nell’ordine del millisecondo o meno, e la quantità di dati trasportabile per nodo cresce in modo significativo: non solo il valore misurato, ma anche parametri diagnostici estesi, marche temporali precise e, quando serve, la possibilità di riconfigurare il dispositivo da remoto senza fermare la linea.
L’interfaccia digitale al livello del sensore sposta invece l’intelligenza il più vicino possibile al punto di misura: il dispositivo comunica già in forma digitale con l’unità di raccolta più prossima, spesso su brevi distanze punto-punto, riducendo gli errori introdotti dalla conversione analogico-digitale e dai disturbi captati lungo un cavo lungo. È una soluzione efficace quando i sensori sono raggruppati in una zona ristretta della macchina, meno adatta quando i punti di misura sono distribuiti su un impianto esteso.
Le quattro architetture messe a confronto
La tabella riassume i criteri che contano davvero in fase di progetto: determinismo del tempo di ciclo, numero di nodi ragionevolmente gestibili, ricchezza della diagnostica disponibile sul singolo dispositivo e costo relativo di cablaggio e installazione. Nessuna colonna vince su tutti i criteri insieme, ed è proprio questo a rendere necessaria una scelta consapevole invece di un’abitudine di progetto ripetuta senza verificarne l’adeguatezza.
| Criterio | Cablaggio tradizionale | Bus di campo seriale | Ethernet industriale |
|---|---|---|---|
| Determinismo del ciclo | Immediato, un solo segnale | Buono, dipende dal numero di nodi | Elevato, anche sub-millisecondo |
| Numero di nodi gestibili | Uno per ingresso | Decine sullo stesso doppino | Centinaia in topologia ad anello |
| Diagnostica per nodo | Assente o minima | Codice di stato disponibile | Diagnostica estesa e marche temporali |
| Costo di cablaggio | Alto con molti punti | Contenuto, doppino condiviso | Medio, richiede switch dedicati |
| Manutenzione dell’installazione | Semplice ma capillare | Richiede terminazioni e schermatura | Richiede competenze di rete |
Quando scegliere un’architettura o l’altra
Il cablaggio tradizionale resta la scelta corretta quando i punti di misura sono pochi, il tempo di ciclo non è critico e non serve diagnostica oltre al valore stesso: aggiungere un bus in questo caso significa introdurre complessità senza un beneficio reale. Il bus di campo seriale diventa conveniente appena i nodi superano la decina e serve un codice di stato per distinguere un guasto da un valore fuori soglia, mantenendo comunque un tempo di ciclo compatibile con processi non ultra-rapidi.
L’Ethernet industriale si giustifica quando il numero di nodi cresce ulteriormente o quando il tempo di ciclo richiesto scende sotto la decina di millisecondi, tipicamente in celle robotizzate o linee ad alta velocità; l’interfaccia digitale di sensore conviene quando i punti di misura sono concentrati in una zona ristretta e la priorità è ridurre gli errori di conversione. In tutti i casi, quando il dato entra in una funzione di sicurezza della macchina, l’architettura scelta deve rispettare i requisiti della norma di riferimento e non solo quelli prestazionali. Per approfondire i criteri di integrazione, la pagina Bus di campo e integrazione con PLC raccoglie il quadro completo con i riferimenti normativi applicabili.
Maggiori informazioni e contatti
Partner divisione sistemi e integrazione sensori : www.roder.it
Partner divisione visione artificiale : www.rodervision.com
Maggiori informazioni su INNOVACHECK : chi siamo
Contatto per informazioni generali : info@roder.it
Contatto per informazioni su questi prodotti : info@innovacheck.com
Visita la pagina Linkedin
Le informazioni contenute in questa pagina web sono fornite a scopo puramente informativo. Pur essendo state elaborate con la massima cura, non costituiscono un’offerta contrattuale né un impegno vincolante per la fornitura. Possono contenere errori di trascrizione, traduzione o refusi. Per informazioni precise e aggiornate, si invita a contattare direttamente la nostra azienda.
Applicazioni correlate :
 Catene di misura, amplificatori e indicatori: confronto fra le architetture
 Sorveglianza di velocità per la sicurezza: confronto fra le architetture ammesse
 Torsiometro digitale in linea: integrazione con sistemi di raccolta dati Industry 4.0
 Taratura in laboratorio accreditato: confronto con la taratura interna e in campo
 Verifica periodica e gestione del parco strumenti: confronto fra i criteri di intervallo
Devi effettuare l'accesso per postare un commento.